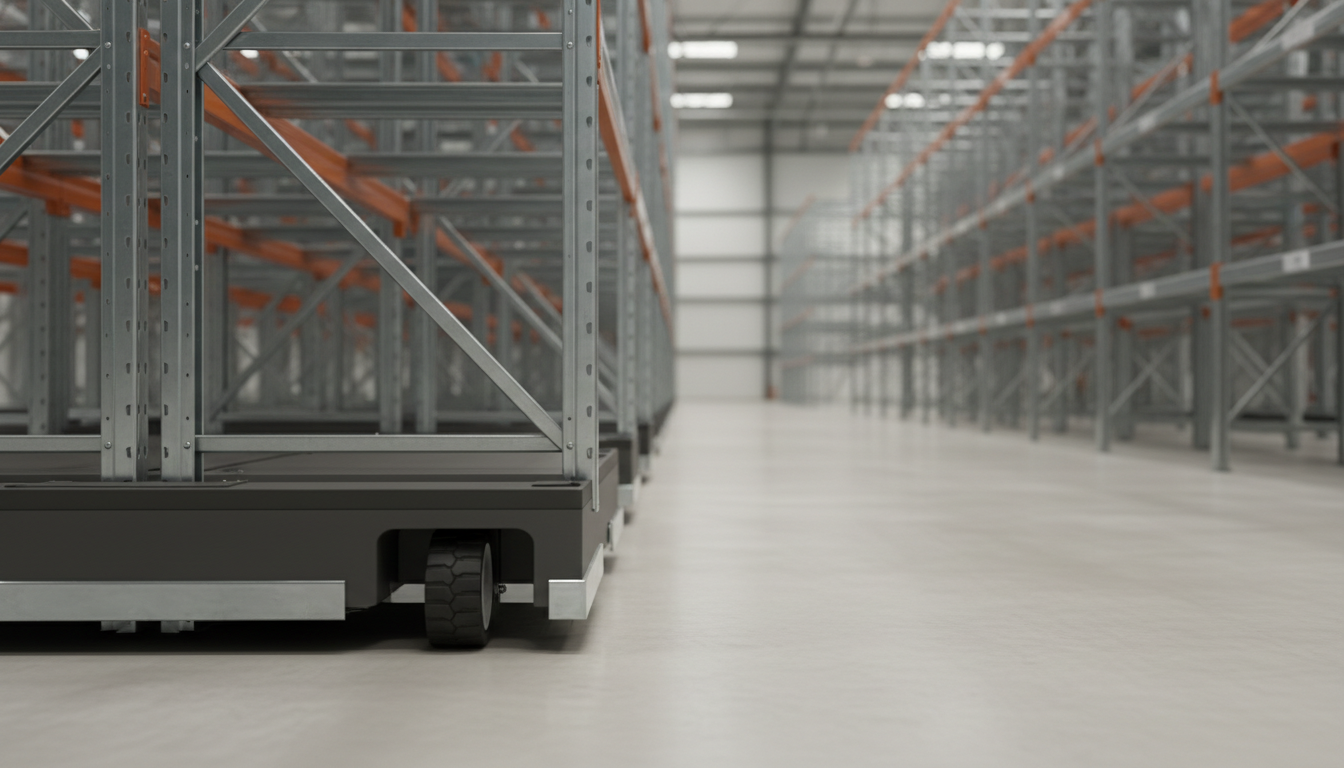
Роботизированные решения Яндекс Роботикс организуют хранение через автономное перемещение грузов к рабочим станциям, тогда как классические стеллажные системы опираются на стационарное размещение рядов с постоянным доступом погрузчиков к каждой ячейке. Первое направление сокращает ширину технологических проездов за счет маневренности мобильных платформ, а второе сохраняет неизменную скорость прямой выемки палеты независимо от плотности загрузки соседних секторов.
В этой схеме сталкиваются два обоснованных эксплуатационных требования: склад стремится разместить максимальный объем номенклатуры на квадратный метр площади и одновременно требует минимального времени подачи конкретной единицы товара комплектовщику. Увеличение плотности расстановки конструкций естественным образом уменьшает свободное пространство для разъезда колесных шасси. Если мобильная платформа забирает стеллаж из глубины плотного массива, ей требуется временно переместить стоящие впереди конструкции или дождаться освобождения узкого коридора.
Факторы стабильности трафика
В процессе планирования логистических потоков полезно разделить параметры роботизированного участка на три категории:
- Известное заранее: габариты подвижной платформы, радиус ее разворота на месте, высота подъема стола и допустимая масса перевозимого стеллажа. Эти механические характеристики зафиксированы в спецификациях оборудования и не меняются в ходе смены.
- Зависящее от условий среды: коэффициент сцепления колес с полимерным или бетонным полом, уровень остаточного заряда тяговых аккумуляторов и частота появления помех на маршруте. Эти переменные определяют реальное ускорение и тормозной путь техники.
- Требующее проверки на практике: динамическое образование очередей на перекрестках при пиковой нагрузке и задержки при перестановке блокирующих грузов. Вычислить точные точки скопления машин расчетным путем сложно без запуска реального графика заказов.
Влияние одного изменения на пропускную способность
Чтобы увидеть механику конфликта плотности и скорости, достаточно рассмотреть стандартный прямоугольный блок хранения и изменить в нем лишь одно условие — ширину проезда между спаренными рядами стеллажей.
В исходном варианте проезд спроектирован с запасом, позволяющим двум нагруженным платформам разъехаться без замедления. Трафик движется непрерывно: пока одна машина везет стойку к станции подбора, встречная возвращает пустую тару обратно в массив. Полезная емкость склада при этом умеренная, так как значительная часть пола отдана под транспортные пути.
Если сузить технологический коридор ровно на ширину одной платформы ради установки дополнительного ряда полок, вместимость зоны возрастает на прогнозируемый процент. Однако тот же самый транспортный коридор превращается в участок с реверсивным движением. Теперь робот, везущий стеллаж с приоритетным заказом, вынужден останавливаться в кармане ожидания, пропуская встречную платформу. Суммарное время цикла доставки единицы товара увеличивается не линейно, а скачкообразно при каждом совпадении маршрутов.
Этот компромисс демонстрирует разницу между номинальной вместимостью склада и его динамической производительностью. Грамотная настройка роботизированного комплекса заключается не в стремлении занять конструкциями каждый доступный метр пола, а в сохранении достаточного сетевого зазора, при котором автономные платформы не превращают коридоры в узкие места логистической цепочки.